איך Unitree G1 רואה את החדר: LiDAR, עומק וזיהוי סביבה

כשאנחנו בטאגבוקס מגיעים לפיילוט או ליום צילומים עם Unitree G1, השאלה הראשונה שאנחנו כמעט תמיד שומעים היא לא על ההליכה ולא על הדיבור — אלא "איך הוא יודע איפה אני עומד?". התשובה נמצאת במערכת התפיסה של הרובוט: שילוב של LiDAR תלת־ממדי, מצלמת עומק וחיישני תנועה פנימיים. במהדורה הזו של הטור נפרק את מערכת הראייה של הרובוט ההומנואיד — מה החומרה יודעת לעשות, איך הנתונים הופכים למפה של החדר, ואיפה עוברים הגבולות שחשוב להכיר לפני שמתכננים פרויקט.
אילו חיישני ראייה יש ל-Unitree G1?
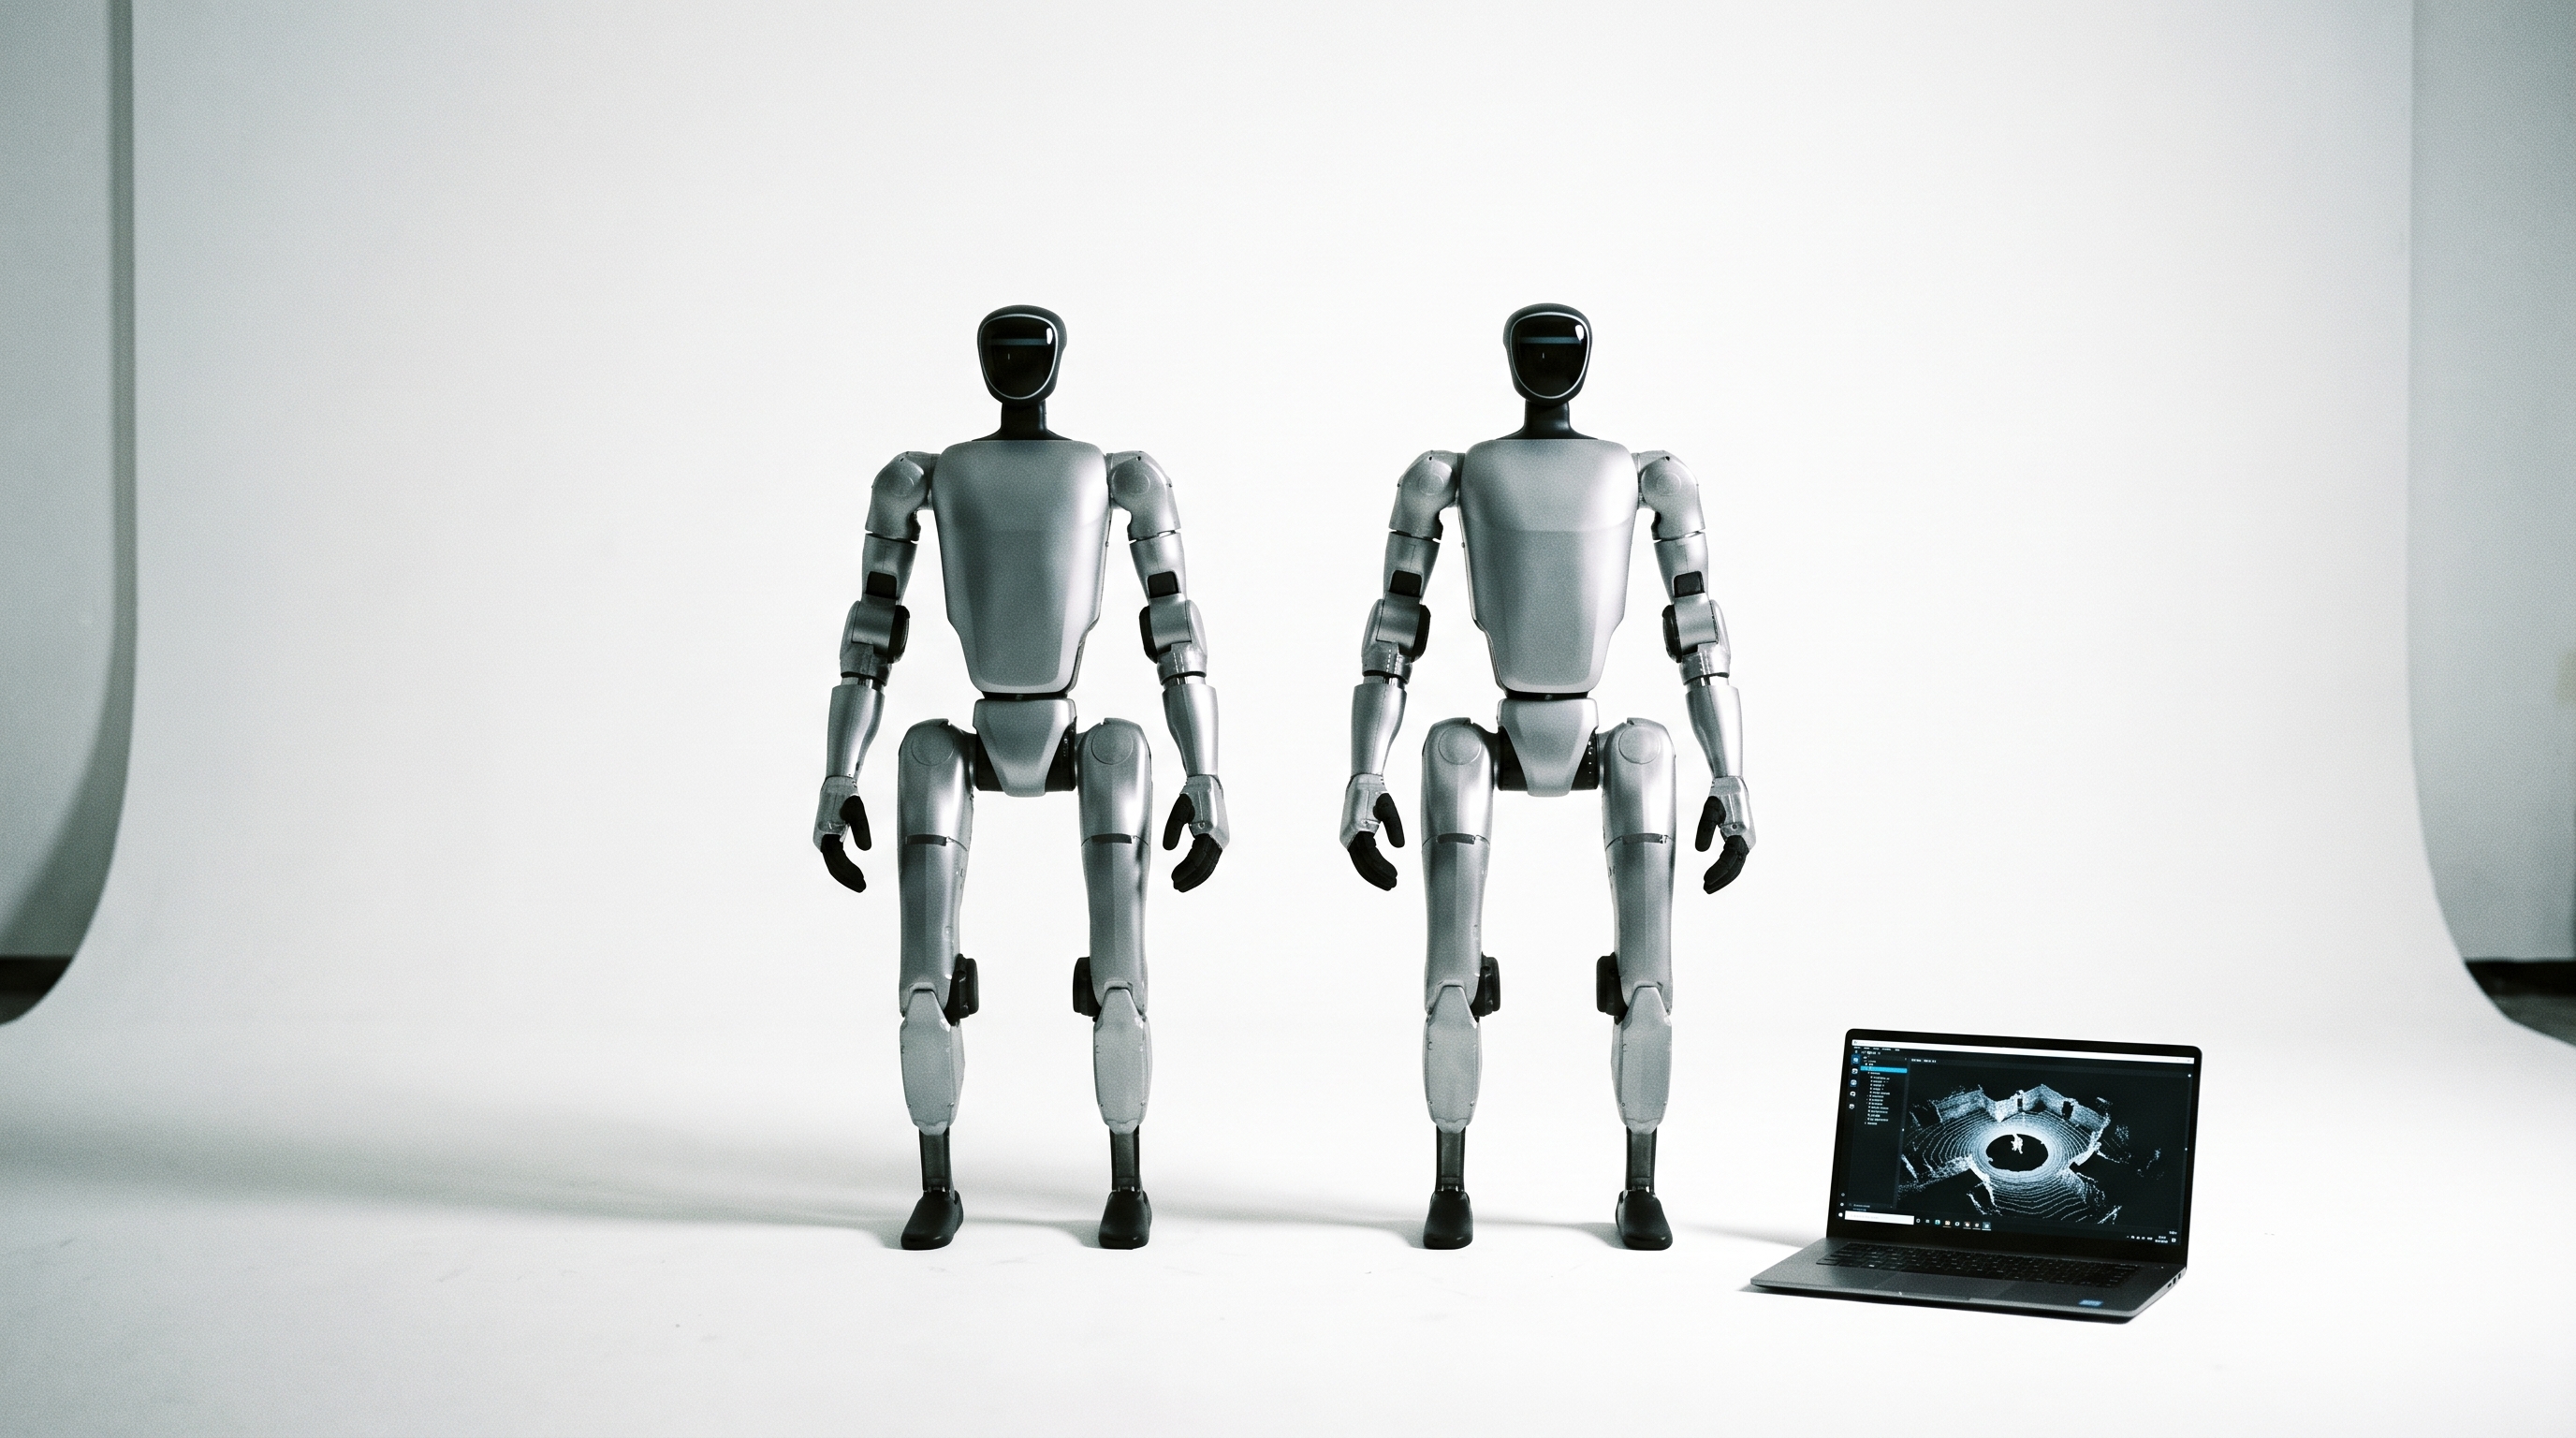
Unitree G1 מגיע עם שני חיישני תפיסה עיקריים: LiDAR תלת־ממדי מסוג Livox Mid-360 בראש הרובוט, ומצלמת עומק Intel RealSense D435i בחזית. לצדם פועלת יחידת IMU (מד תאוצה וג'ירוסקופ) שמדווחת על תנוחת הגוף מאות פעמים בשנייה.
- Livox Mid-360: LiDAR עם כיסוי אופקי של 360 מעלות וכיסוי אנכי של כ-59 מעלות, טווח מדידה של עד כ-40 מטר ודיוק של סנטימטרים בודדים. הוא פולט כ-200,000 נקודות מדידה בשנייה ובונה "ענן נקודות" של הסביבה.
- RealSense D435i: מצלמת עומק סטריאוסקופית שמחזירה גם תמונת צבע וגם מפת עומק בטווח עבודה אפקטיבי של כ-0.3 עד 3 מטרים — הטווח שבו רוב האינטראקציה עם בני אדם מתרחשת.
- IMU: לא "רואה" את החדר, אבל בלעדיו אי אפשר לפרש את נתוני החיישנים האחרים, כי הרובוט כל הזמן בתנועה קלה גם כשהוא עומד במקום.
מי שרוצה את התמונה המלאה של החומרה מוזמן לקרוא את המהדורה שלנו על המפרט המלא של Unitree G1.
מה ההבדל בין LiDAR למצלמת עומק — ולמה צריך את שניהם?
ה-LiDAR נותן טווח ארוך וכיסוי היקפי מלא אבל ברזולוציה דלילה, ומצלמת העומק נותנת רזולוציה צפופה וצבע אבל רק בטווח קצר ובזווית צרה — ולכן הם משלימים זה את זה. ה-Mid-360 הוא זה שמאפשר לרובוט לדעת שיש קיר במרחק שמונה מטרים או עמוד תאורה מאחוריו. ה-RealSense היא זו שמאפשרת לו לזהות שיד של אדם נכנסה למרחב העבודה שלו במרחק חצי מטר.
בפועל, בפרויקטים שאנחנו מפעילים בישראל, החלוקה נראית כך:
- ניווט והימנעות ממכשולים: בעיקר LiDAR. ענן הנקודות מזין את אלגוריתם הניווט שמחליט לאן מותר לצעוד.
- אינטראקציה קרובה: בעיקר מצלמת עומק. זיהוי אדם מולו, הערכת מרחק לפנים או לחפץ, ותיאום תנועות ידיים.
- יציבות: IMU בשילוב חיישני המפרקים — עוד לפני שמערכת הראייה בכלל נכנסת לתמונה.
איך Unitree G1 בונה מפה של החדר בזמן אמת?
הרובוט מריץ תהליך SLAM (מיפוי ומיקום בו־זמני): הוא מצליב את ענן הנקודות מה-LiDAR עם נתוני התנועה מה-IMU, ובונה תוך כדי הליכה מפה תלת־ממדית שבתוכה הוא ממקם את עצמו. אין צורך למפות את החלל מראש או להתקין סמנים על הקירות — הרובוט מגיע לחדר חדש ומתחיל לבנות מפה מהשנייה הראשונה.
בפיילוטים שהרצנו, בחלל של כ-100 מ"ר הרובוט מייצב מפה שמישה בתוך פחות מדקה של תנועה. המפה הזו היא לא "תמונה" — היא אוסף של נקודות במרחב, שממנו מערכת הבקרה גוזרת שתי שכבות מידע:
- שכבת מכשולים סטטיים: קירות, ריהוט, ציוד במה. אלה נכנסים למפה ונשארים בה.
- שכבת מכשולים דינמיים: אנשים שזזים. אלה מזוהים כאובייקטים נעים ומטופלים בזמן אמת — הרובוט מאט או עוצר, ולא מנסה "לרשום" אותם במפה.
ההפרדה הזו חשובה במיוחד בסביבות עם קהל, והיא חלק ממה שמאפשר לנו לעמוד בנהלים שתיארנו במהדורה על בטיחות בעבודה עם Unitree G1 ליד אנשים.
מה המגבלות של מערכת הראייה בשטח?
שלושת האויבים העיקריים של מערכת התפיסה הם זכוכית ומראות, אור שמש ישיר ומשטחים כהים סופגי אור — ובסביבות הפקה מצטרף אליהם גם עשן במה. אלה לא באגים אלא מגבלות פיזיקליות של החיישנים, וחשוב לתכנן סביבן:
- זכוכית ומראות: קרן הלייזר של ה-LiDAR עוברת דרך זכוכית או מוחזרת בזווית שגויה ממראה. קיר זכוכית עלול "להיעלם" מהמפה. בחללים כאלה אנחנו מגדירים אזורי תנועה וירטואליים (geofencing) שמונעים מהרובוט להתקרב.
- אור שמש ישיר: מצלמת העומק מבוססת אינפרא־אדום, ושמש ישירה מרעישה את מפת העומק. בצילומי חוץ אנחנו מסתמכים יותר על ה-LiDAR ומצמצמים אינטראקציה קרובה בשעות שיא.
- משטחים שחורים מבריקים: מחזירים מעט מאוד אור לחיישן, ולעיתים נקראים כ"חור" בענן הנקודות. רלוונטי במיוחד על סטים עם פרקט שחור או פרספקס.
- עשן ומכונות ערפל: חלקיקי העשן מחזירים את קרן הלייזר ויוצרים מכשולים מדומים. בהפקות עם אפקטים כאלה אנחנו מתאמים מראש את תזמון העשן מול תזמון תנועת הרובוט.
בכל הפעלה שלנו יש מפעיל עם שליטה ידנית מלאה, כך שגם כשחיישן מתבלבל — יש שכבת גיבוי אנושית.
מה זה אומר לצוותי מחקר, סטארטאפים והפקות?
המשמעות המעשית היא שאפשר להריץ ניסויי תפיסה, ניווט ואינטראקציה על רובוט הומנואיד אמיתי — בלי לרכוש חומרה ובלי לבנות מערך חיישנים מאפס. כמה תרחישים שכבר עבדנו עליהם:
- צוותי מחקר: גישה לנתוני ה-LiDAR וענן הנקודות הגולמי לצורך עבודה על אלגוריתמי SLAM, זיהוי אובייקטים או תכנון מסלול. אנחנו מספקים את הפלטפורמה מופעלת, והצוות מתמקד באלגוריתמיקה.
- סטארטאפים בתחום הראייה הממוחשבת: פיילוט של מודל זיהוי על גבי הסטרים של ה-RealSense — דרך מהירה לבדוק ביצועים על פלטפורמה נעה במקום על מצלמה סטטית.
- הפקות וידאו: הבנת מגבלות התפיסה חוסכת שעות על הסט. כשיודעים מראש שקיר הזכוכית בלוקיישן ידרוש גידור וירטואלי, מתכננים את הבלוקינג בהתאם.
מערך כזה דורש בדרך כלל יום היערכות אחד לתיאום טכני, ומפעיל אחד מטעמנו בשטח לאורך כל הפעילות.
רוצים לבדוק את מערכת התפיסה מקרוב?
אנחנו בטאגבוקס מפעילים את הפלטפורמה בישראל ומפתחים מעליה שכבת תוכנה — כולל גישה לנתוני החיישנים, רצפי תנועה מותאמים ואינטגרציות למודלים חיצוניים. אם אתם שוקלים פיילוט מחקרי, הדגמה טכנולוגית או הפקה שמצריכה הבנה עמוקה של יכולות הראייה, מוזמנים לקרוא עוד על רובוט הומנואיד Unitree G1 בישראל או פשוט לדבר איתנו. נשמח לשמוע מה אתם מנסים לבדוק — ולהגיד ביושר אם הפלטפורמה מתאימה לזה.
מתכננים אירוע? בואו נדבר.
גלו את מגוון האטרקציות, עמדות הצילום והחוויות של Tagbox — וקבלו הצעת מחיר מיידית.